ENGINEERING PORTFOLIO
阎进可 / 北京
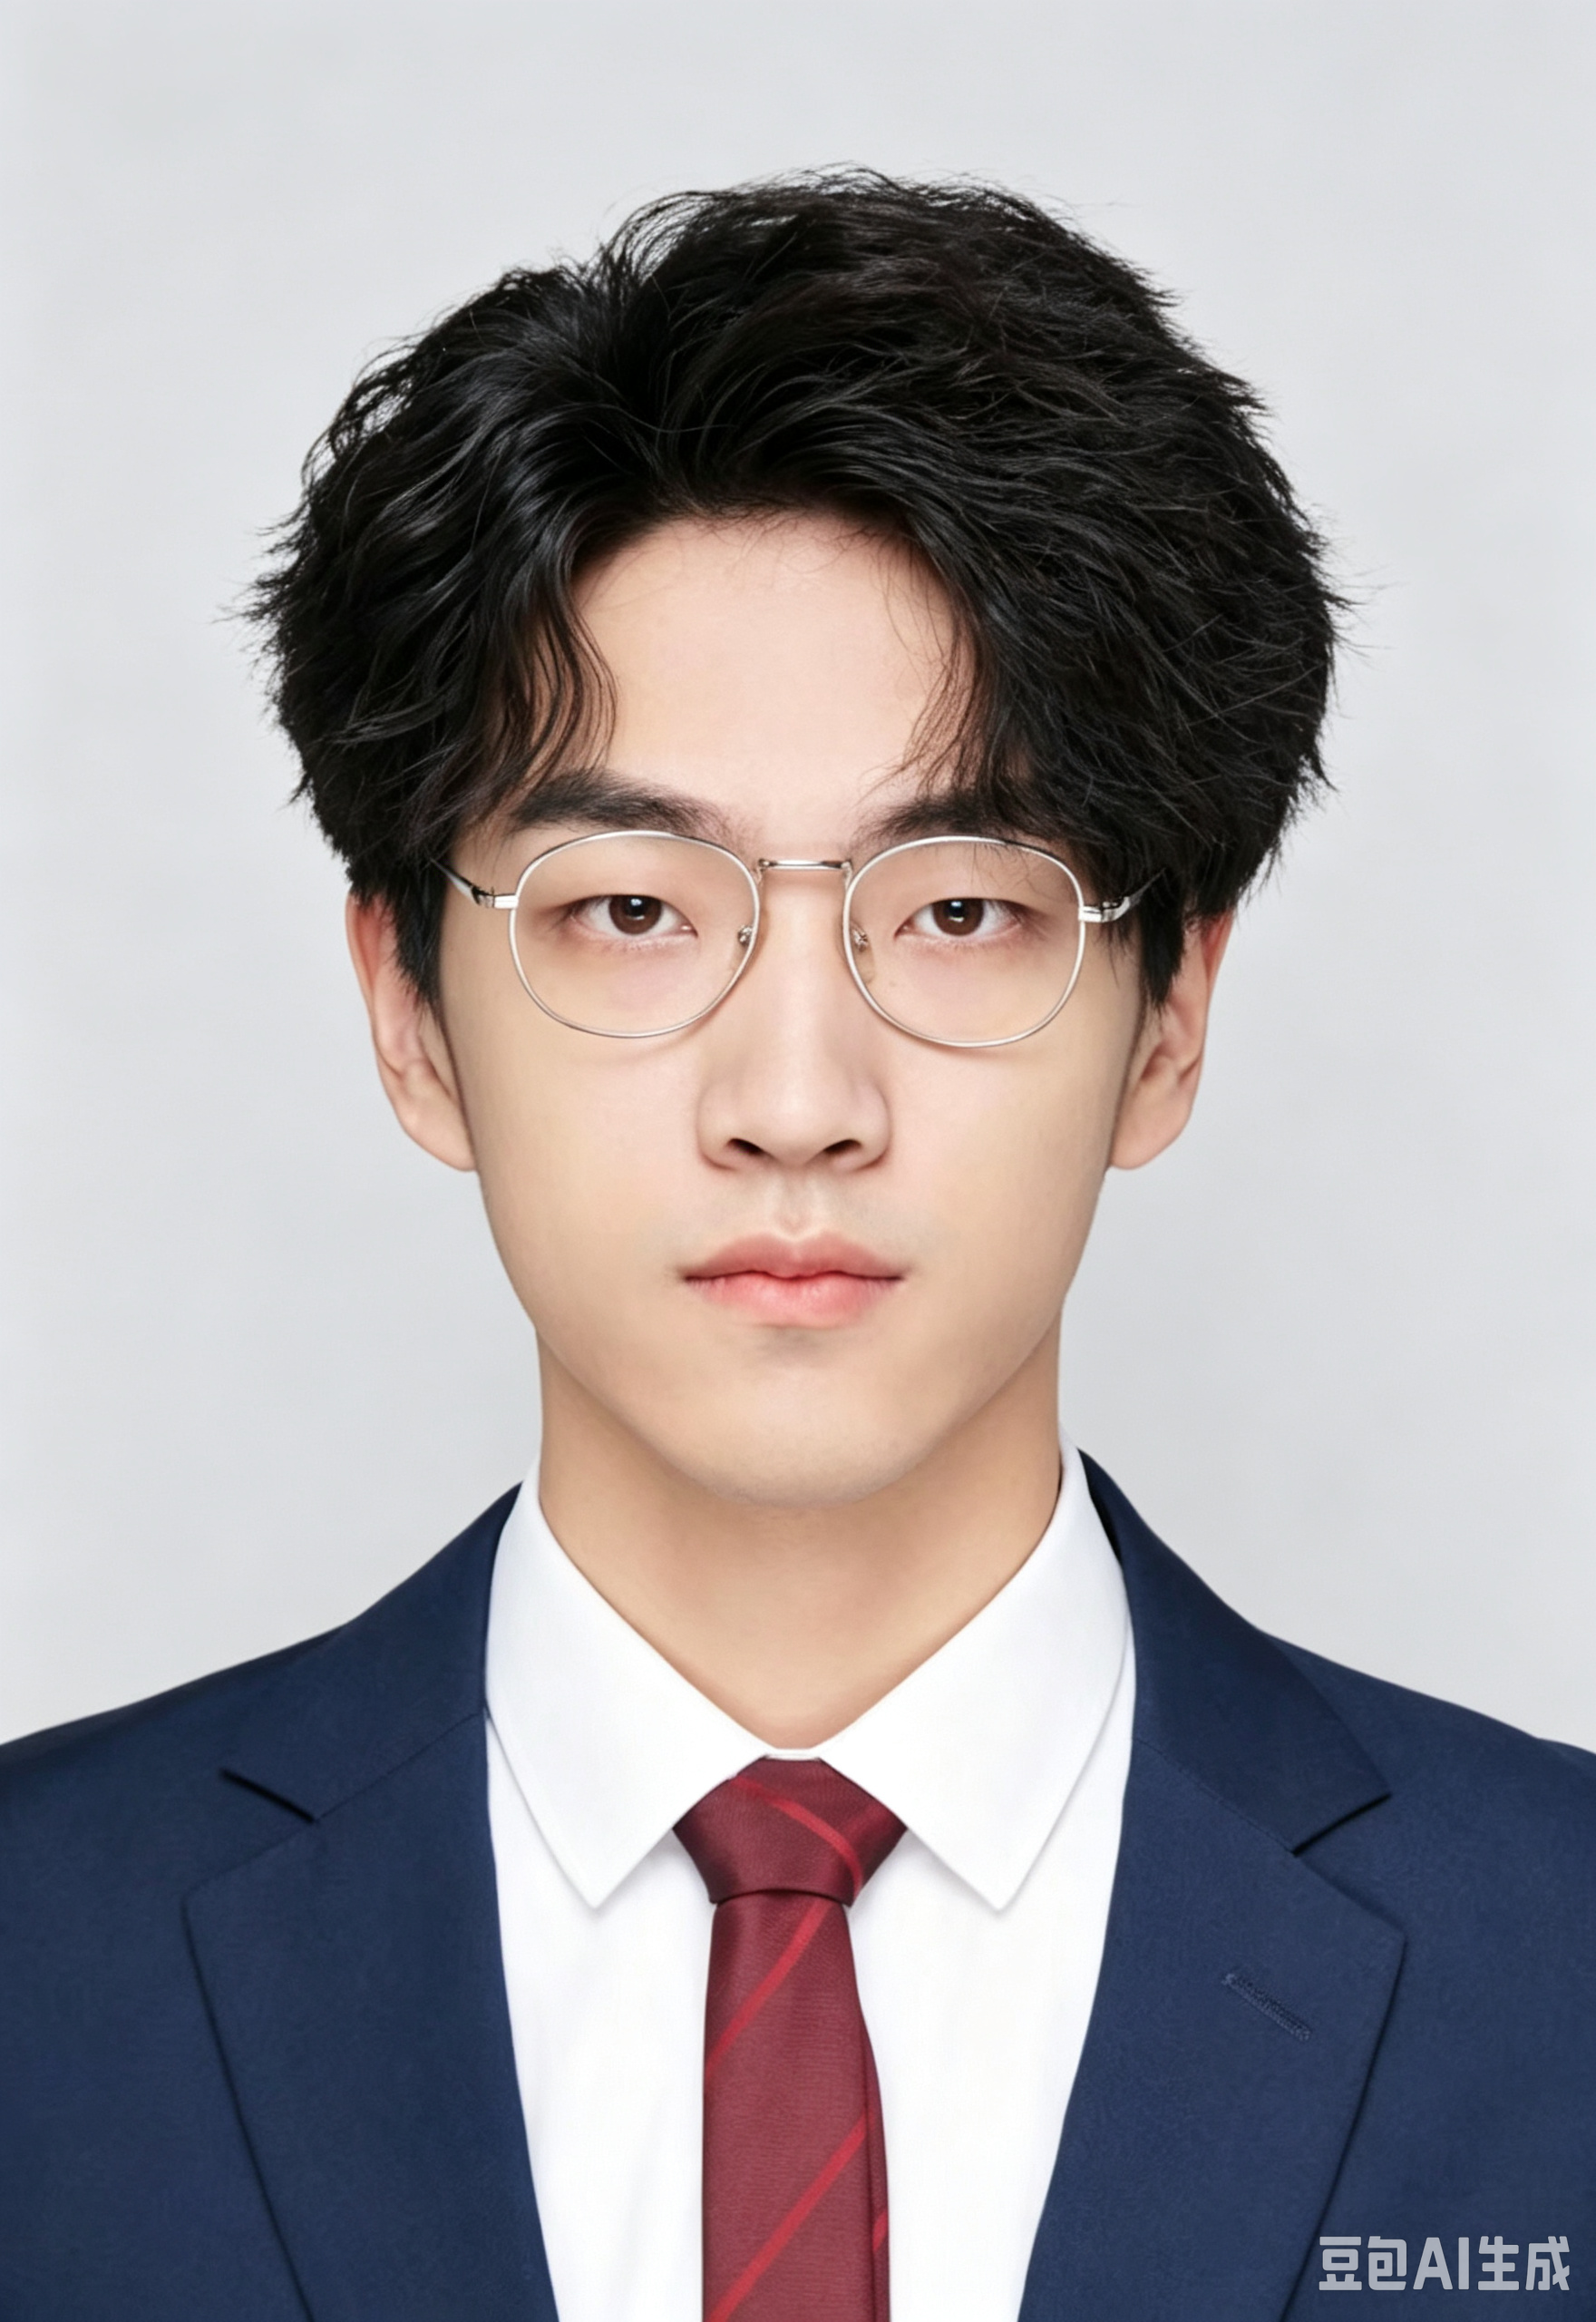
让想法, 走进真实系统。
在这里展开一页简历之外的工程过程:从机械结构、嵌入式开发,到机器人控制与系统集成;兼具甲乙双方视角,从设备健康管理、故障诊断与异常预测算法研发,到覆盖前后端的全栈工程化产品落地。
电话15857387788邮箱15854387788@163.com微信YJK1743292543
AI 资料助手
暂未开放想了解我的项目或经历?
我会根据公开资料回答;资料没有提供的信息,不会作为已确认经历。
问题将发送至DeepSeek处理,请勿填写敏感信息。
01 / TOOLKIT & BACKGROUND
跨越学科,连接实践。
扎实的工程基础,构成实践的底座;
多学科工具,让想法真正落地。
EDUCATION
北京航空航天大学 · 先进实验与测试 硕士
2024.09 入学 · 至今
北京航空航天大学 · 机器人工程(控制类)本科
2020.09 入学 · 2024.06毕业
代码与系统
C
Python
JavaScript
Django
Vue3
Next.js
Linux
机械与仿真
Solidworks
Catia
Abaqus
Comsol
嵌入式与电路
STM32
ESP32
Altium Designer
立创 EDA
工程工具
MATLAB
NI Multisim
Proteus
Quartus II
组织与协作
任北京航空航天大学自动控制协会研发部部长
组织起北航历史最久、规模最大科技类社团进行活动。
首届采用分组分治的方法,对管理层进行任务划分。
作为研发部部长,带头“自控科创”系列推送活动,是首届北航创客大赛发起人、出题人、评委;是冯如杯创意赛道分赛道——第九届驭远杯的出题人、主裁判,超百人参赛。
其他学生工作成绩
任200331小班组织委员,与同学团结协作,获北京市优秀班集体。
任207322小班组织委员、心理委员,连续两届被评为校级优秀团支部。
任自动化科学与电气工程学院文艺部干事,策划2022届“驭远之夜”。
任“梦拓学长”,获“士谔精选梦拓小组”。
02 / RESEARCH & RECOGNITION
探索的阶段性记录。
论文记录探索的深度,
竞赛与荣誉见证成果走向真实场景。
论文与研究
具有超轻大跨度机械臂的新型爬墙车设计
一种面向民机时间序列飞行数据标准化表征通用技术
竞赛与荣誉
2023全国大学生电子设计竞赛,全国二等奖,北京市一等奖
首都挑战杯,特等奖一项,二等奖三项,三等奖一项。
大学生创新创业,国家级大创一项(本人为立项人),校级大创九项。
中国高校智能机器人创意大赛,国赛二等奖一项,国赛三等奖一项,北京市赛二等奖一项。
北京航空航天大学冯如杯,二等奖项目四项。
工业和信息化应用人才测评(三维建模设计)证书
自动化科学与电气工程学院三好学生
自动化科学与电气工程学院学生会优秀干事
北京航空航天大学士谔书院优秀团员
北京航空航天大学社团骨干两项
03 / PROJECT ARCHIVE
项目里,见工程。
从问题出发,展开技术选择、
个人贡献与验证过程。
01
全栈与软件开发
故障诊断及设备健康管理集成开发平台
基于B/S架构开发PHM验证平台,实现多信号流图关联建模、三维故障定位及剩余寿命预测的一体化验证。
B/S架构DjangoVue 3故障诊断算法
02
数字孪生与仿真系统
发动机试验站虚实融合实时验证实验平台
搭建支持虚拟仿真与实时监控的数据交互验证平台,完成接口开发、异常预测算法设计及项目全流程管理。
联合仿真数字孪生系统仿真实时故障检测
03
嵌入式
机械设计与硬件控制
主导完成火箭升空实时拍摄系统主控芯片的国产化替换,重新改装底层硬件接口并完成驱动调试。
底层硬件配置驱动调试硬件国产化替代
04
仿生设计
机械设计与硬件控制
在极短工期内,针对复杂动力学约束完成机载特种机械臂的机械结构设计与基础控制电路搭建。
三自由度超轻量化结构设计系统级耦合优化
05
仿生设计
数字孪生与仿真系统
针对飞行器推进与飞控系统,设计包含控制律等效模块及软硬件闭环验证的系统架构,并撰写项目标书。
HIL仿真实时控制控制律等效闭环验证
06
全栈与软件开发
CMG健康监测平台
基于现有的控制力矩陀螺健康管理平台,完成前端组件开发与后端数据接口对接,优化数据动态视觉效果。
Vue 3前端组件开发API接口对接
07
全栈与软件开发
集成电路通用测试平台
针对多型号芯片出厂测试需求,开发C/S架构自动测试软件,并在服务端调节自动化测试控制算法。
C/S架构自动化测试控制算法
08
全栈与软件开发
阎进可的线上工程档案
独立开发并部署全栈个人工程网站,集成结构化AI简历问答,完成云服务器环境配置与数据安全设计。
Next.jsReactSQLiteDeepSeek API云端部署
09
飞行器与无人机系统
MOMB:矢量推进的新型浮空器
对传统四旋翼推进解耦,基于运动捕捉与LOS制导律实现小型飞艇在室内的精准轨迹跟踪与导航控制。
矢量推进Vicon动捕LOS制导律大时滞控制
10
仿生与机器人工程
尾鳍摆动推进型仿生蓝鳍金枪鱼
进行高频水下半波动推进的仿生鱼整机流线型设计,自主研发传动机构,实现高反侦察性水下特种机器人开发。
半波动推进仿生设计传动机构自研
11
飞行器与无人机系统
Land Octopus:移动地面站多系留无人机集群
构建地空协同的多系留无人机集群,通过地面无人车供电解决长续航需求,运用算法实现防缠绕编队飞行
ROS海王星避障算法多端供电PCB设计
12
仿生与机器人工程
昆虫电子背包
设计应用于活体昆虫的微型电子背包,通过电刺激触角与胸腔精细控制昆虫爬行,探索微小空间探测方案。
生物电刺激微型硬件背包运动控制
13
仿生与机器人工程
全柔体深海探测仿生裸海蝶
研发全柔体水下机器人,提出翼足和尾部二自由度协同控制方法,实现机器人的竖直悬浮与大幅度机动游动。
柔性体控制二自由度协同振荡抑制
14
微电子与材料器件
二维材料异质结体系的量子效应研究、高读写大容量存储器设计
研究碲化铁与单晶硅结合的异质结量子效应,负责实验室芯片制片与样本转移,探索高读写存储器设备设计。
二维材料异质结体系PDMS转移样本
15
数据分析与算法
民机试飞最后进近着陆阶段下滑边界技术研究
开展民机进近着陆阶段异常事件预测与可解释量化评估方法研究,主要负责飞行平台海量着陆数据的预处理。
时间序列预处理异常事件预测数据挖掘
16
课程设计
基于逆运动学剪刀电推双执行器自动剪发机器人
设计了自动剪发机器人,任务中主要负责机械臂整体建模与剪刀、电推双执行器建模。成品组装与调试。
17
课程设计
多功能蓝牙音响,附闹钟、天气、干湿度、磁流体可视化动感设计
主导推进了多功能蓝牙音箱设计,完成电路搭建与磁流体模块组装。
18
课程设计
基于PyTorch的深度学习中的白化层初步设计
初试数据白化,进行了零均值化、求协方差矩阵、特征值分解、计算白化矩阵等步骤完成了对数据的白化
19
课程设计
基于双目深度相机的Slam自动寻路物流车系统
项目聚焦校园点对点外卖直达业务,设计了基于SLAM的全景建模与物流车自动寻路,并完成了小规模场景搭建实验。
20
课程设计
一种以气缸为驱动部件的双开盖机构设计
主导结构设计,完成建模与仿真过程。面向装甲车盖仓,达到快速开盖,开盖后盖体结构隐藏、防水防尘等要求指标。
04 / LET’S CONNECT
从一个问题,开始交流。
如果这些经历引发了你的兴趣,
欢迎从一个具体的问题开始交流。
这里还没有公开留言。欢迎聊聊项目、技术,或未来的合作。
15854387788@163.com